24 · Makine
Makine paneli
Yerleşik GRBL / FluidNC gönderici: bağlan, jog, probla, gönder.
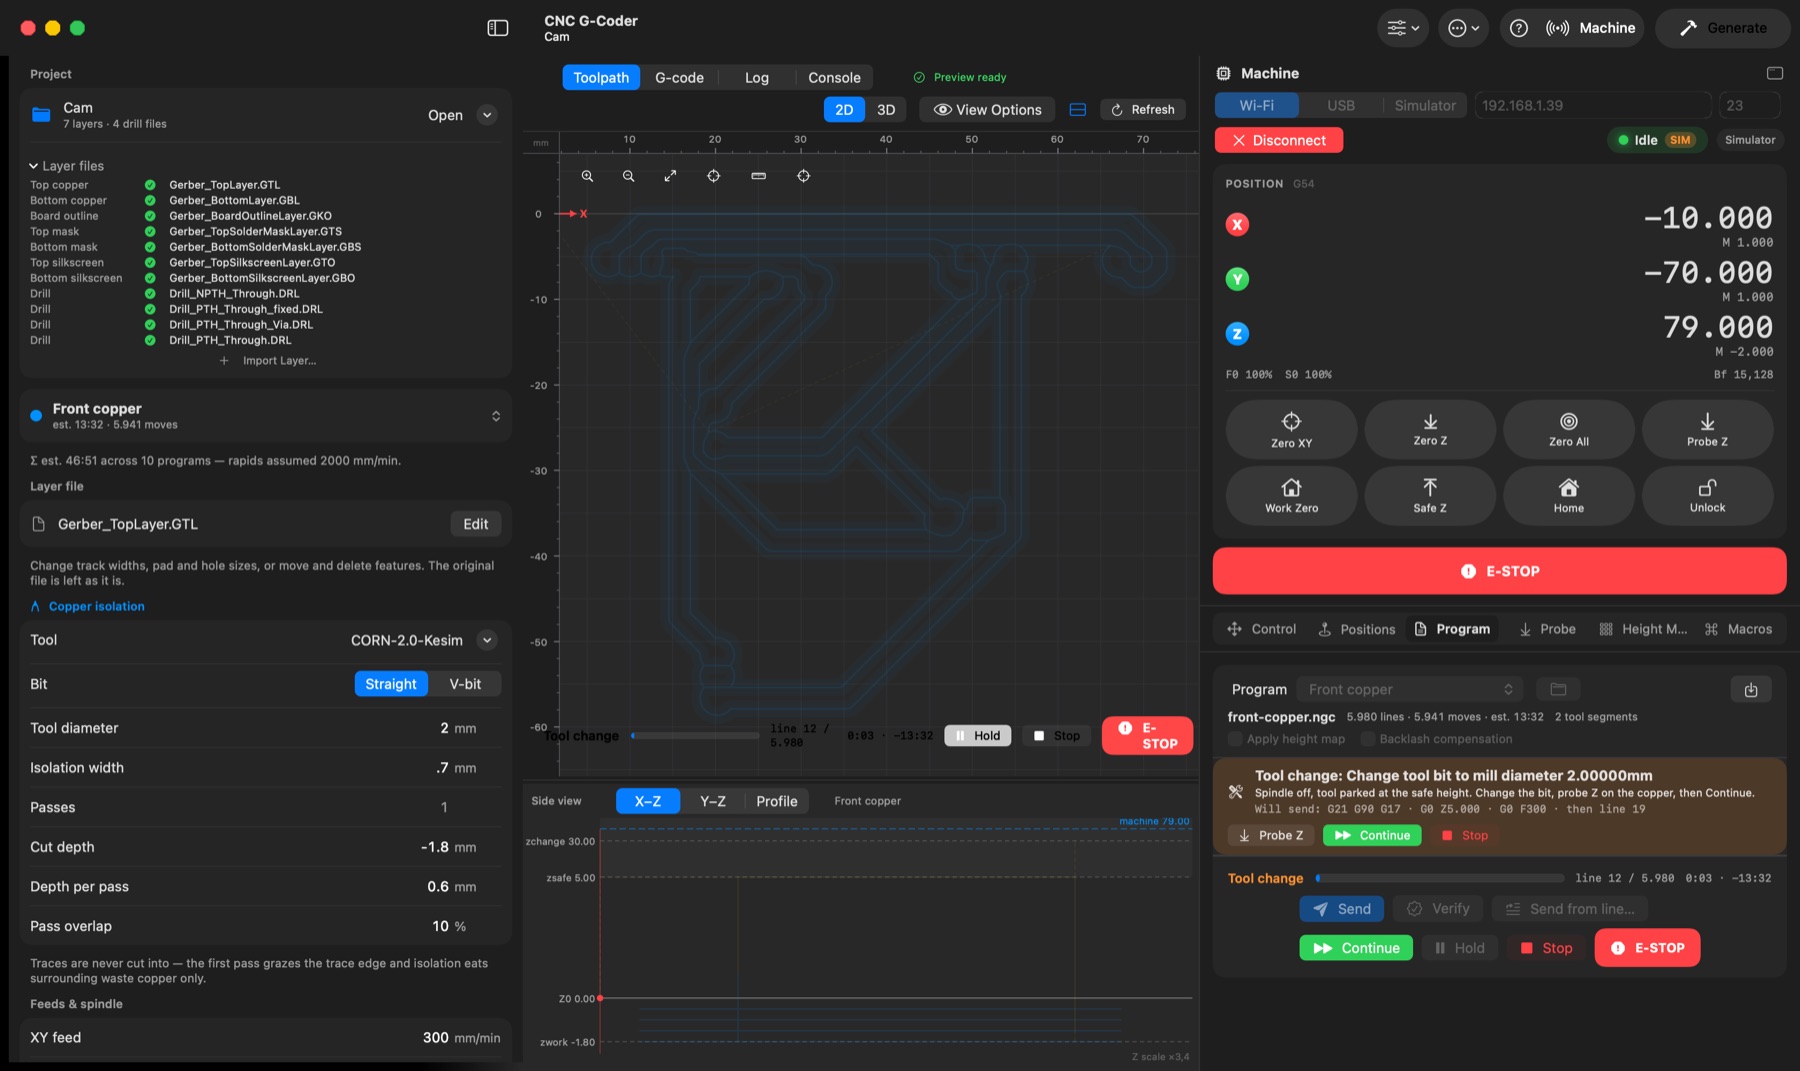
Araç çubuğundaki Machine düğmesi (View → Machine Panel, ⇧⌘M) ana pencerenin sağında bir panel açar: GRBL 1.1, FluidNC ve Makera Carvera denetleyicileri için yerel bir gönderici. Bağlantı şeridi ve konum göstergesi üstte kalır; alttaki sekmeler (Control, Positions, Program, Probe, Height Map, Macros) kendi başlarına kayar; göstergenin altındaki kırmızı E-STOP her sekmede görünür kalır; konsol ana pencerenin Console sekmesidir ve panelin üstündeki "Open in a window" aynı denetimlere program metniyle birlikte kendi pencerelerini verir.
Bağlanma
Şeridin solundaki Controller menüsü aygıt yazılımı ailesini seçer: GRBL / FluidNC ya da Makera Carvera. Wi‑Fi (denetleyicinin IP'si ve telnet portu, varsayılan 23) ya da USB (115200'de bir /dev/cu.* portu) seçip Connect'e basın. Carvera için Wi‑Fi makinenin kendi TCP portudur (2222; portun yanındaki büyüteç yerel ağda kendini duyuran Carvera'ları dinler ve adresi doldurur) ya da USB; Carvera aynı anda tek istemci kabul eder, bu yüzden önce Makera denetleyicisini kapatın ya da bağlantısını kesin. Uygulama aygıt yazılımının hangi protokolü konuştuğunu bulur (düz metin ya da Makera'nın çerçeveli protokolü), version ve model okur ve hareket mesafesini profilden alır — aygıt yazılımı bunu bildirmez. Carvera'nın durumları Idle / Run / Hold / Home / Alarm / Tool (değiştirici çalışıyor) / Wait (elle takım değişimi ya da duraklama) / Sleep'tir; alarmları metin olarak gelir ve Unlock ($X) yalnızca makine durdurulmuşken yanıt verir. Durum kapsülü Idle / Run / Jog / Hold / Alarm… gösterir, rozet uygulamanın tanıdığı aygıt yazılımını ($I), alarmlar Unlock / Home / Reset ile çözülmüş olarak görünür. Konumu kaybettiren alarmlar (sınırlar, hareket sırasında reset) konumu güvenilmez işaretler: Home yapın ya da konumu olduğu gibi tutmak için Unlock'a basın. Bağlantı diğer istemcilerle birlikte çalışır (aynı denetleyicideki bir kumanda çalışmaya devam eder).
DRO, sıfırlama, konumlar
İş ve makine koordinatları, canlı ilerleme ve iş mili, planlayıcı tamponu ve tetiklenen pinler (P = prob girişi kapalı). O ekseni ayarlamak ya da sıfırlamak için bir eksen değerine tıklayın; altındaki düğme ızgarasının ilk satırında Zero XY / Zero Z / Zero All (G10 L20 P0, kalıcı) ve Probe Z (Probe sekmesinin iki geçişli dokunması), ikinci satırında Work Zero (önce güvenli iş Z'sine çekilir), Safe Z (Z hareket üst sınırının hemen altı), Home ve Unlock vardır. Panelin sağ üstündeki kaydırıcı simgesi, bir araç çubuğu özelleştirme sayfası gibi Customize Buttons… penceresini açar: sürükleyerek yeniden sıralayın, kaldırın ve diğer yerleşik eylemleri (Spindle, Coolant, Hold, Resume, Reset, Sleep) ya da herhangi bir makroyu ekleyin — oradaki New Macro… hemen bir makro oluşturur. Positions sekmesi adlı makine konumlarını tutar; Go to coordinates… yazılan bir makine hedefine gider (yükselirken önce Z, inerken en son). Save work zero, iş X0 Y0 Z0'ının makine koordinatlarında nerede olduğunu saklar ve herhangi bir girdideki Use as zero iş başlangıcını o noktada yeniden kurar (G10 L2 P0, hareket yok) — bir reset ya da yeniden home'dan sonra sıfırı geri getirir. Control sekmesindeki User buttons, Macros sekmesinin makrolarını çalıştırır (makro başına bir düğme, isteğe bağlı SF Symbol simgesi; "allow while running" bir düğmeyi iş sırasında etkin tutar, soğutma sıvısı gibi kısa komutlar için). E-STOP (iş çubuğunun sonunda ve ⇧⌘. ile de) jog iptali, feed hold ve soft reset'i hiçbir şeyi beklemeden tek seferde gönderir; makine hareket ediyorduysa konum güvenilmez işaretlenir. ⌘. kontrollü durdurma olarak kalır.
Jog ve override'lar
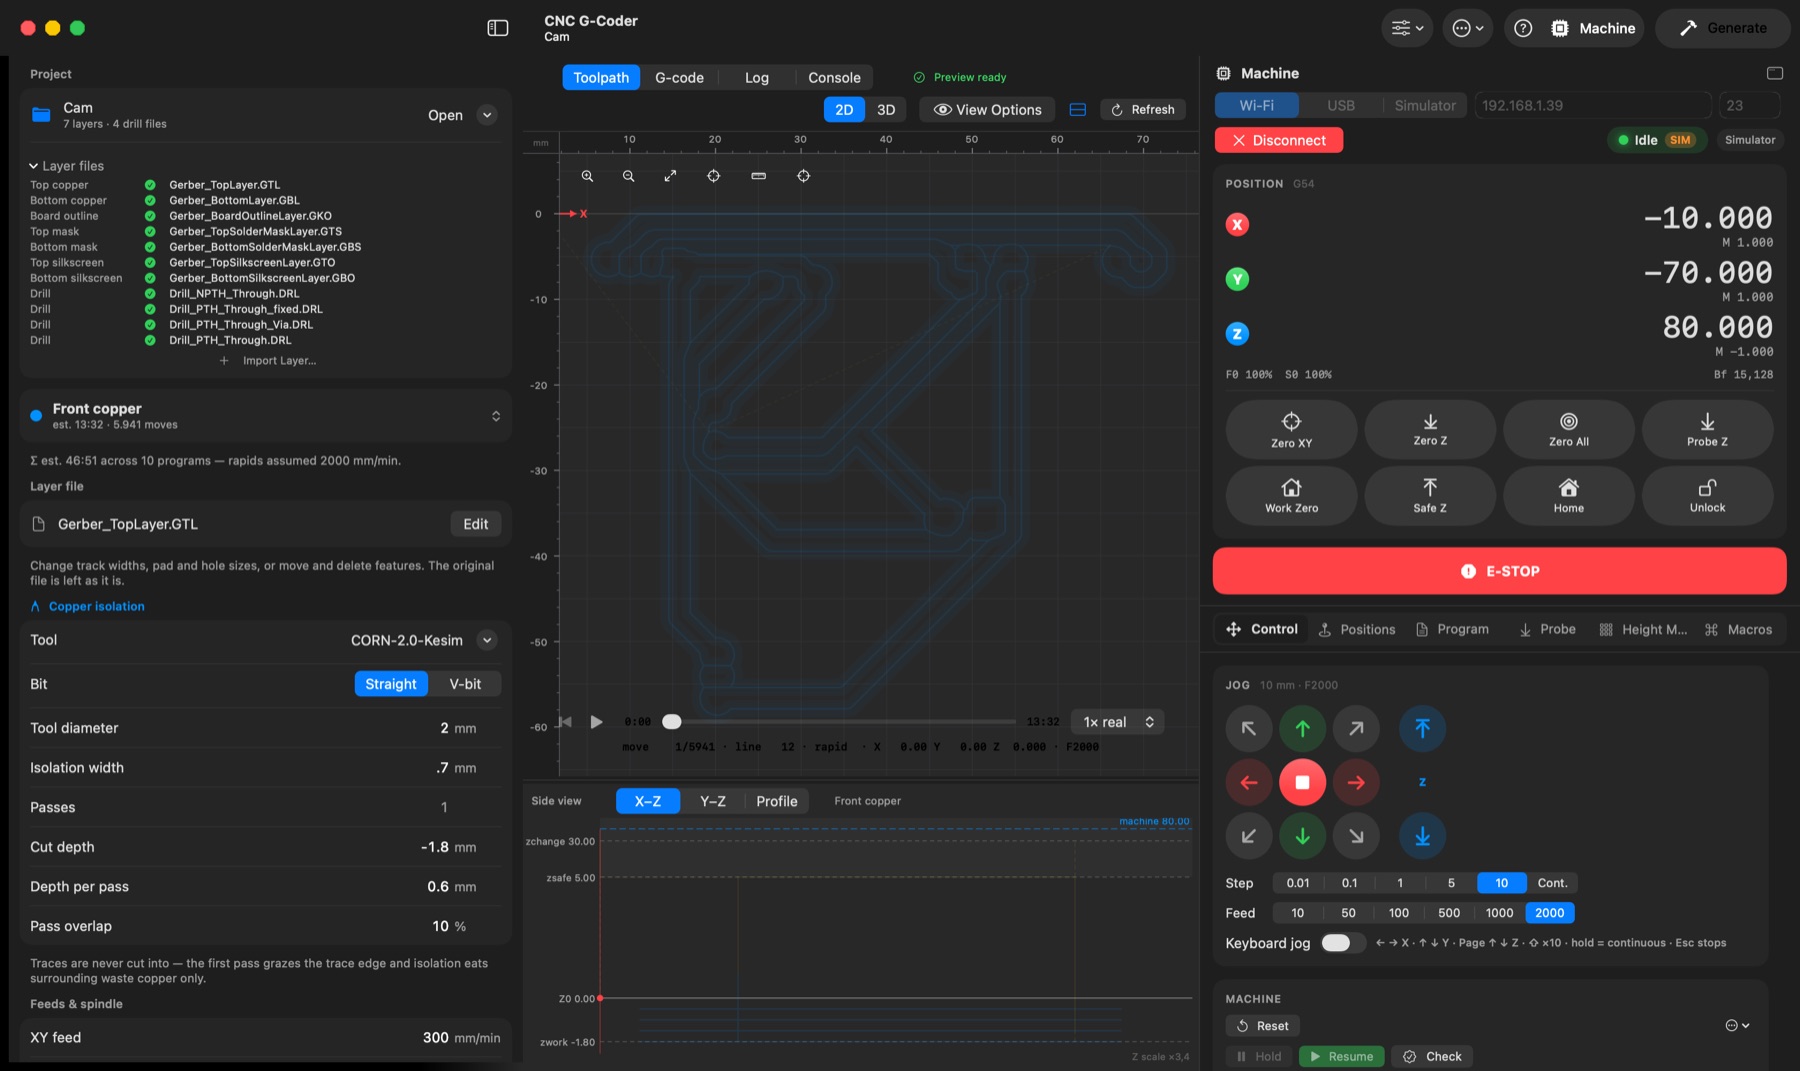
Tek adım için bir jog düğmesine dokunun; bırakınca duran sürekli hareket için basılı tutun (yazılım sınırları olan home'lanmış bir FluidNC'de jog sınıra kadar gider ve bırakınca iptal edilir; aksi halde kısa parçalar akıtılır). Çapraz düğmeler iki ekseni hareket ettirir. Klavye jog: oklar = X/Y, Page Up/Down = Z, Shift = adım ×10, Esc ya da ⌘. = dur. Override'lar ilerlemeyi (%10–200, 1 ve 10'luk adımlarla), hızlıları (%25/50/100) ve iş mili hızını gerçek zamanlı ayarlar; denetleyici kullandığı değeri bildirir. Carvera'da jog'u aygıt yazılımı kendisi yapar: bir adım $J X-0.1 F600, basılı tutmak $J -c'dir; durum sorgularıyla canlı tutulur ve bırakınca Ctrl‑Y ile durdurulur; ilerleme ve iş mili override'ları M220 / M223 üzerinden gider (hızlı override yok; makine kullandığı değeri durumunda geri bildirir).
Makine denetimleri (Control sekmesi): Reset (Ctrl‑X soft reset — her şeyi durdurur; makine hareket ediyorduysa konum kaybolur), Hold / Resume (feed hold, cycle start), Check ($C — G-code ayrıştırılır ama hiçbir şey hareket etmez), yanındaki devirde Spindle açık/kapalı (Settings → Machine'deki en düşük ve en yükseğe sınırlanır), Coolant (M8/M9) ve More altında: Sleep, Safety Door ve yanıtları Console'da görünen $G (ayrıştırıcı durumu), $# (ofsetler) ve $I (derleme bilgisi) sorguları. Carvera'da bir Tool menüsü eklenir: makinenin bildirdiği haliyle iş milindeki uç, takım değiştiriciden adlandırılmış; elle bir T<n> M6 çalıştırmak için herhangi bir yuva (ya da prob olan T0, ya da hiçbiri); Calibrate Tool Length (M491 — takım ölçer ucu ya da kablosuz probu ölçer ve aygıt yazılımı boyunu saklar; Makera uygulamasının Calibrate dediği adım, "Probe not calibrated"ı temizleyen şey); Check Tool for Breakage (M491.1); elle takılan bir uç için, sonra kalibre edilmek üzere Set Tool Number Without Changing (M493.2); Unclamp / Clamp Collet (M490); ve kablosuz prob için Pair (M471 alıcıyı eşleştirme kipine alır, sonra probun ışığı onaylayana dek düğmesini basılı tutun) ve Probe Laser On (M472). Probun pil gerilimi (durumdaki W:) menünün altında görünür, şarj gerektiğinde turuncu olur.
Positions sekmesi
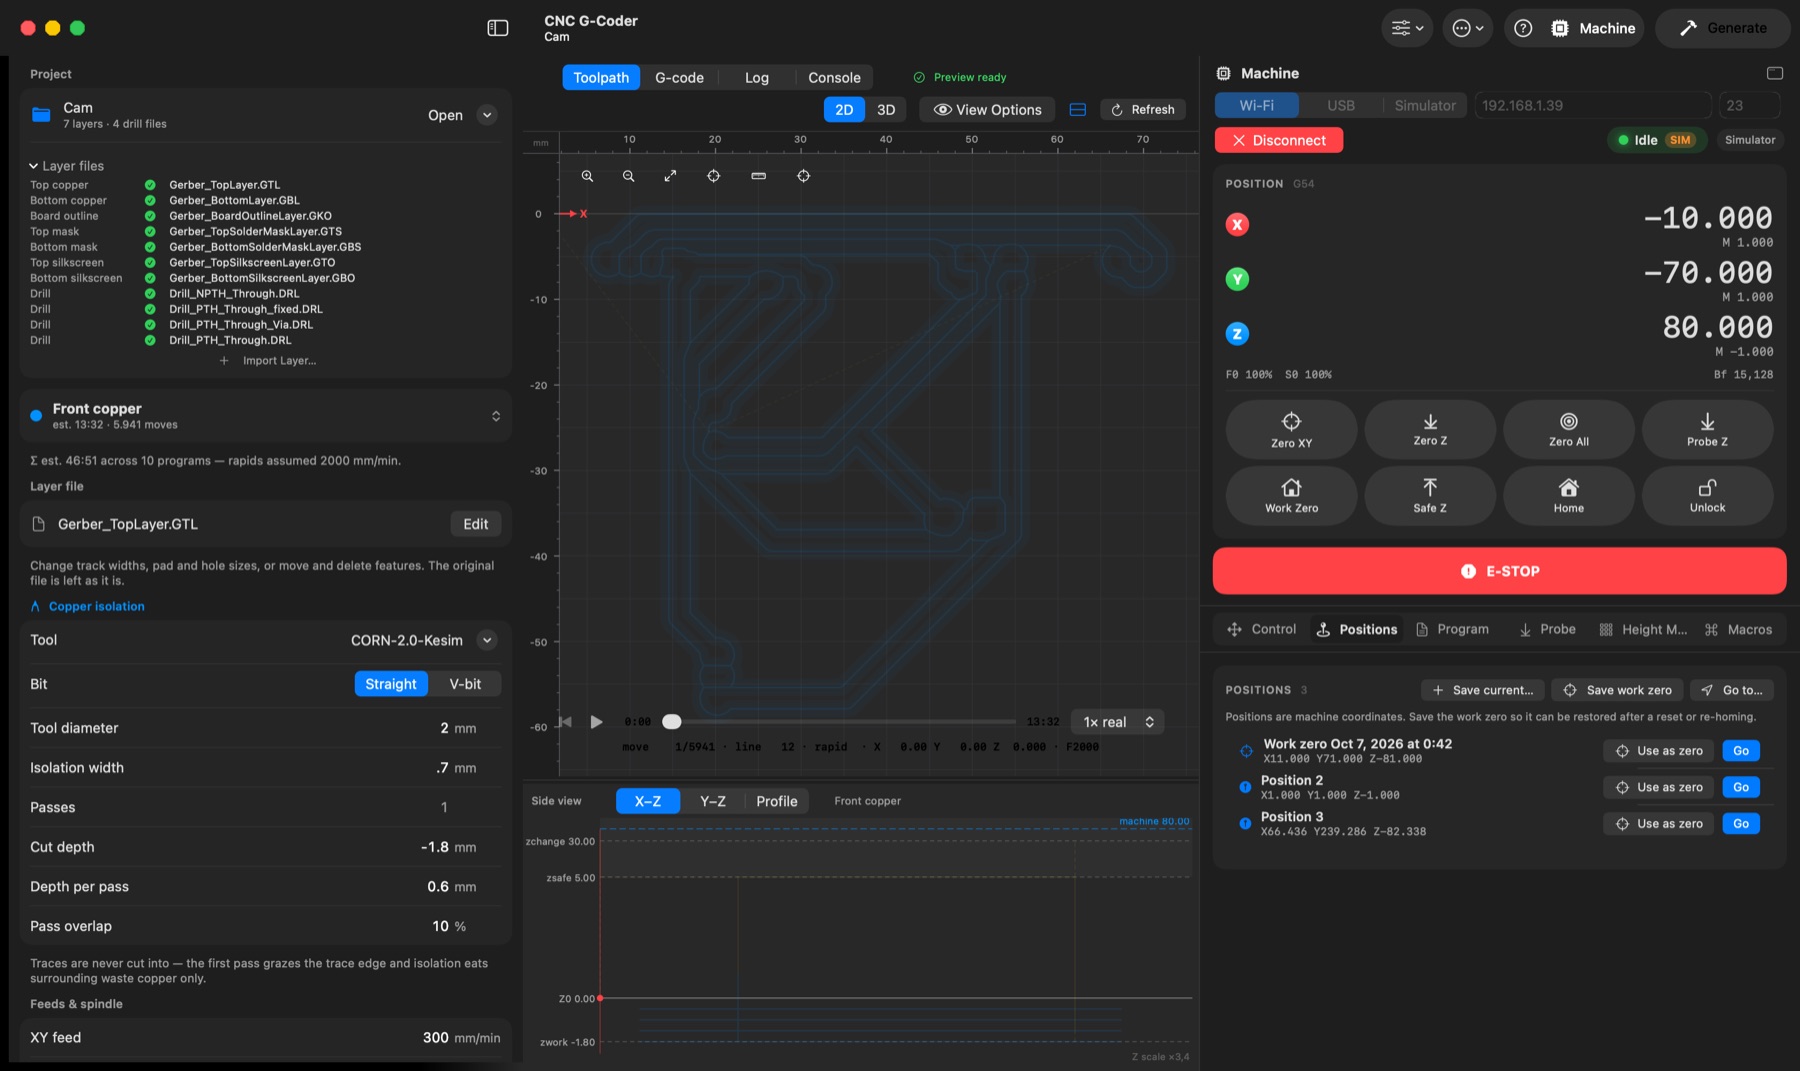
Machine / Work anahtarıyla seçilen iki listede adlı makine konumları. Machine iş milinin geri döndüğü noktaları tutar: Save current… iş milinin şu an bulunduğu makine koordinatlarını saklar, Go to… yazılan bir makine koordinatına gider ve her girdide Go vardır (yükselirken önce Z, inerken en son, jog ilerlemesinde). Work iş sıfırlarını tutar — iş X0 Y0 Z0'ının makine koordinatlarında nerede olduğu: Save work zero geçerli olanı elle saklar; Save the work zero when a program is sent (Ayarlar → Machine, varsayılan olarak açık) ile her gönderim, programın adı ve saatle adlandırılmış bir girdiyi otomatik kaydeder ("Front copper – 8 Oct 14:07", saat simgesi). Bir Work girdisinde Use as zero o noktayı G10 L2 ile yeniden iş başlangıcı yapar — makine hareket etmez — böylece bir çarpma, reset ya da home'dan sonra aynı sıfır yeniden dokunma gerekmeden geri gelir. Bir girdiye sağ tıklayın: Rename…, Overwrite with Current Position / Current Work Zero, diğer listeye ait Go There… / Use as Work Zero… ve Delete. Makrolar @goto <ad> ile kayıtlı bir konuma gidebilir.
Program sekmesi — gönderme
Üretilmiş bir katman seçin (ya da kenar çubuğunda CNC export → Send … to Machine…) ya da dış bir program için (örneğin bir test kartı) Open .ngc file…. Backlash ve Apply height map gönderilen kopyayı dönüştürür, diskteki dosyaları asla; Save sent program… o kopyayı saklar. Verify programı hareketsiz, check modunda akıtır. Makinenin hareket alanı programı sığdıramıyorsa iş çubuğu bunu açıkça söyler — örneğin iş Z0'ı üst sınıra yakın olduğundan 12. satırın hareket üst sınırının üstünde bir Z'ye yükseldiğini; tek sorun buysa Clamp Z to top programı o geri çekilme yüksekliklerini üst sınırın hemen altına indirerek yeniden hazırlar (kesme derinliklerine dokunulmaz; açıkken turuncu bir "Z clamped" rozeti görünür), böylece boşta bir deneme yapılabilir. Send önce hangi katmanın frezeleneceğini gösterir — ad, yüz (arka yüz programları kartı çevirmeyi hatırlatır), takım, kesme derinliği, tahmini süre ve akıtılan kopyanın taşıdıkları — ve Start ile akıtır (Settings → Machine → Confirm the layer before sending a program sayfayı kapatır); sayfadaki "cuts to Z" satırı tam olarak akıtılacak metinden okunur: derinlik için kesin referans odur. Yüklü program düzenlemelerinizi her zaman izler: bir parametreyi değiştirmek önizlemeyi yeniden üretir ve program ondan yeniden hazırlanır; bu hâlâ sürerken Send'e basarsanız uygulama uyarır — The preview has newer edits — ve beklemeyi mi yoksa bilerek önceki sürümü göndermeyi mi istediğinizi sorar. Akış karakter sayımıyla yapılır; ana pencerenin tuvalleri, yan görünüm, 3D görünüm ve G-code sekmesi işi izler, mavi bir artı makinenin gerçek konumunu işaretler ve iş çubuğu satırı, geçen ve kalan süreyi gösterir — kalan süre, ilerleme hızları tahmininin o ana dek ölçülen tempoya göre ölçeklenmişidir (gerçek bir makine parça parça yoğun yolları programlanan ilerlemenin altında yürür), bu yüzden iş ilerledikçe gerçeğe yakınsar; feed hold'da ya da takım değişimi beklerken geçen süre sayılmaz. İş akarken Mac uykuya geçmez; ekranın uyuması da işi durdurmaz, ilerlemeyi dondurmaz. Hold/Resume ve override'lar canlı kalır. Stop hold yapar, makine durunca reset atar ve iş milini kapatır.
Takım değişimleri (ek matkap boyutları) işi değişimden önce askıya alır: iş mili kapalı, Z üstte park, ve bir afiş ucu adlandırır. Askıdayken Jog, Zero ve Probe Z etkindir; böylece yeni ucu dokundurabilirsiniz, ardından hemen süren Continue — afiş göndereceği başlangıç satırlarını listeler (Settings → Machine → Confirm before continuing after a tool change onay sayfasını geri getirir). Send from line…, programın ortasından güvenli bir başlangıçla (geri çekilme, iş mili, noktanın üstüne hızlı, dalma) sürdürür; her zaman onay için gösterilir. Bir iş çalışırken uygulama proje değiştirmeden, bağlantıyı kesmeden ya da çıkmadan önce sorar.
Carvera'da askıya alma yoktur: program Carvera biçiminde çıkar (aşama dosyalarının kuralları — raf yuva numaraları, M0 yok), her T<n> M6 tek başına gönderilir ve uygulama makine Tool gösterirken, sonra yeni uç iş milindeyken yeniden Idle olana dek bekler ve devam eder. Carvera Air ya da Z1 bunun yerine makinede sorar: istediğinde ucu değiştirip orada onaylayın; aygıt yazılımı yeniden boşta kalır kalmaz uygulama sürdürür. Hava (M7) Coolant düğmesidir. Problama, tesviye ve kenar Carvera'nın kendi rutinlerini kullanır — Makera denetleyicisinin sardığı rutinler — bu yüzden o uygulama gerekmez: Probe with the Carvera (Probe sekmesi) makinenin kablosuz probunu almasını, iş milinin altındaki yüzeye dokunmasını ve iş Z0'ını oraya koymasını sağlar; Level with the Machine (Height Map sekmesi) ızgara sınırını o probla problar ve ızgarayı aygıt yazılımında tutar; aygıt yazılımı bundan sonra çalıştırdığı her hareketi, buradan akıtılanlar dahil, düzeltir — uygulamanın kendi haritası gönderim için kapalı kalır, Clear ızgarayı unutturur; Margin (Program ve Height Map sekmeleri) programın ya da ızgaranın sınırını prob lazeriyle dolaşır, böylece kesmeden önce işin nereye düştüğünü görürsünüz. Değiştirici her ucu takım ölçerde ölçer, bu yüzden probla ayarlanan Z0 sonraki uçlar için de geçerlidir — Probe sekmesindeki takım referansı gerekmez. Sıradan Probe Z ve uygulamanın kendi yükseklik haritası, prob girişine kablolanmış bir uç için hâlâ çalışır. Makinenin kendisinde henüz denenmedi. Send Layers… (kenar çubuğundaki Send Stage to Machine… de) değiştiricinin hakkını verdiği yerdir: bütün bir aşamayı — maske kazıma, matkaplar, frezelenen delikler, kesim — ya da herhangi bir katman kümesini işaretleyin; işleme sırasında, aralarında T<n> M6 ile ve işin rafındaki yuvalarla tek program olarak çıkarlar; seçici yuvaları, tahmini süreyi gösterir ve işaretli katmanlar iki oturuma yayıldığında uyarır (maskeyi boyamak ya da kartı çevirmek için hiçbir şey durmaz). Menü yüklü programı aşamasıyla adlandırır ("2F · Front: mask etch, drilling, cutout"); tuvaller onu her iş gibi izler ve yeniden üretim onu yeni dosyalardan yeniden hazırlar. Katmanların yüzüne ait yükseklik haritası tüm programa uygulanır.
Probe sekmesi
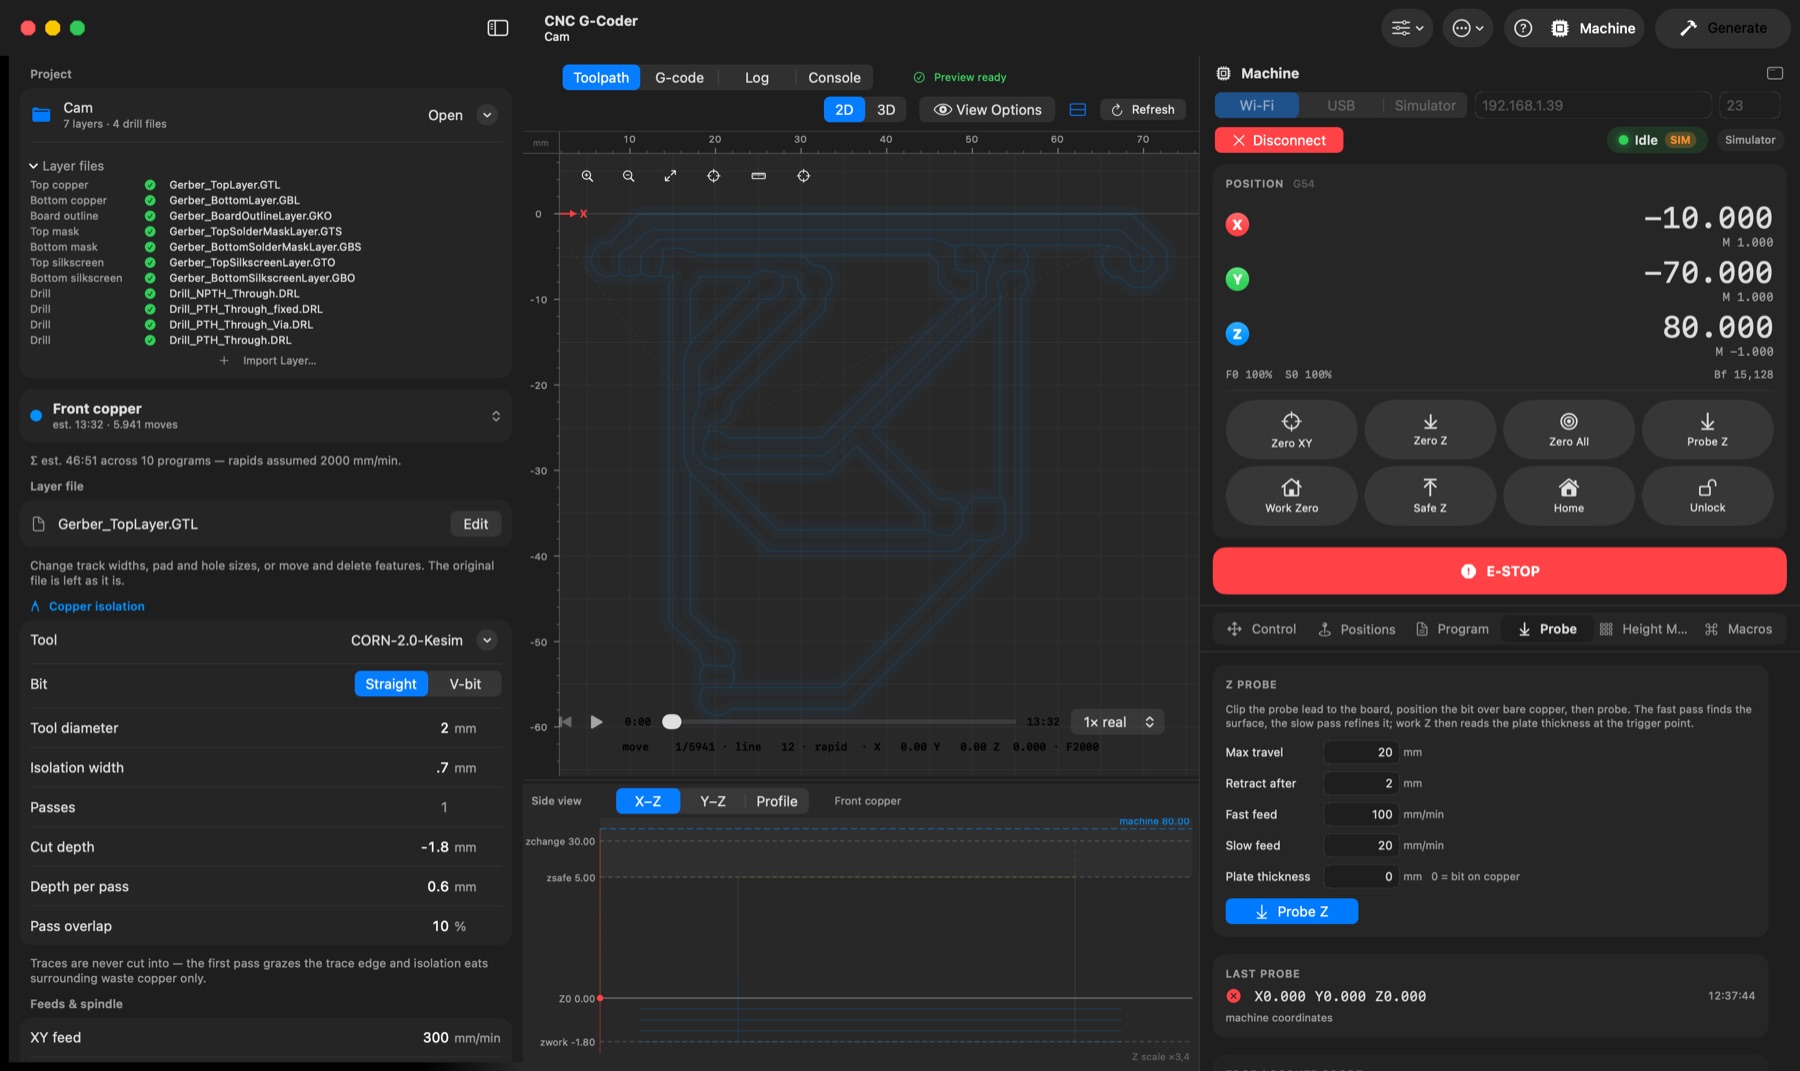
İki geçişli bir Z dokunması: temas bulana kadar hızlı iniş, 1 mm geri, tam nokta için yavaş iniş; etkin iş başlangıcı sonra temas noktasına ayarlanır (G10 L20, denetleyicinin bildirdiği tetikleme noktasına yerleştirilir: FluidNC'de eksenin kendisi tetiklemenin birkaç yüzde bir mm ötesinde durur, bakırın kalınlığından fazla, ve uygulama bunu hesaba katar) ve denetleyiciden geri okunur — DRO daha sonra geri çekilme yüksekliğinden bu aşımı düşerek gösterir, yüzeyde Z0 ile. Plaka kalınlığı 0 = bakıra kıskaç ve prob olarak uç; dokunma plakası için kalınlığı girin. Settings → Machine ilerlemeleri, en fazla hareketi ve geri çekilmeyi tutar.
Tool reference — makine tablasına sabitlenmiş iletken bir blok ya da anahtarlı bir takım ölçer; prob girişine paralel bağlanır, böylece kart artık problanamazken bile o problanabilir. Ucu birkaç milimetre üzerine getirin ve iş Z0'ı çıplak bakır üzerinde yeni ayarlanmışken Set Reference Here deyin: temas ile o Z0 birlikte, backlash gibi bir makine ayarı olarak saklanır. Uç değişiminden sonra — ya da kart lehim maskesiyle kaplanıp başlangıç artık dokunulamaz olduğunda — Probe & Restore Z0 güvenli yüksekliğe çekilir, noktayı yeniden problar ve iş Z0'ını iki temas arasındaki fark kadar kaydırır; yeni ucun boyu emilir ve yüklü tarafın yükseklik haritası aynı anda yeniden bağlanır. Prob devreniz şase üzerinden topraklanıyorsa noktayı gövdeden yalıtılmış monte edin; ayarladıktan sonra hiçbir şeyi değiştirmeden bir Probe & Restore çalıştırın — DRO'nun aynı dönmesi tekrarlanabilirlik kontrolünüzdür.
Eksen kalibrasyonu (adım/mm)
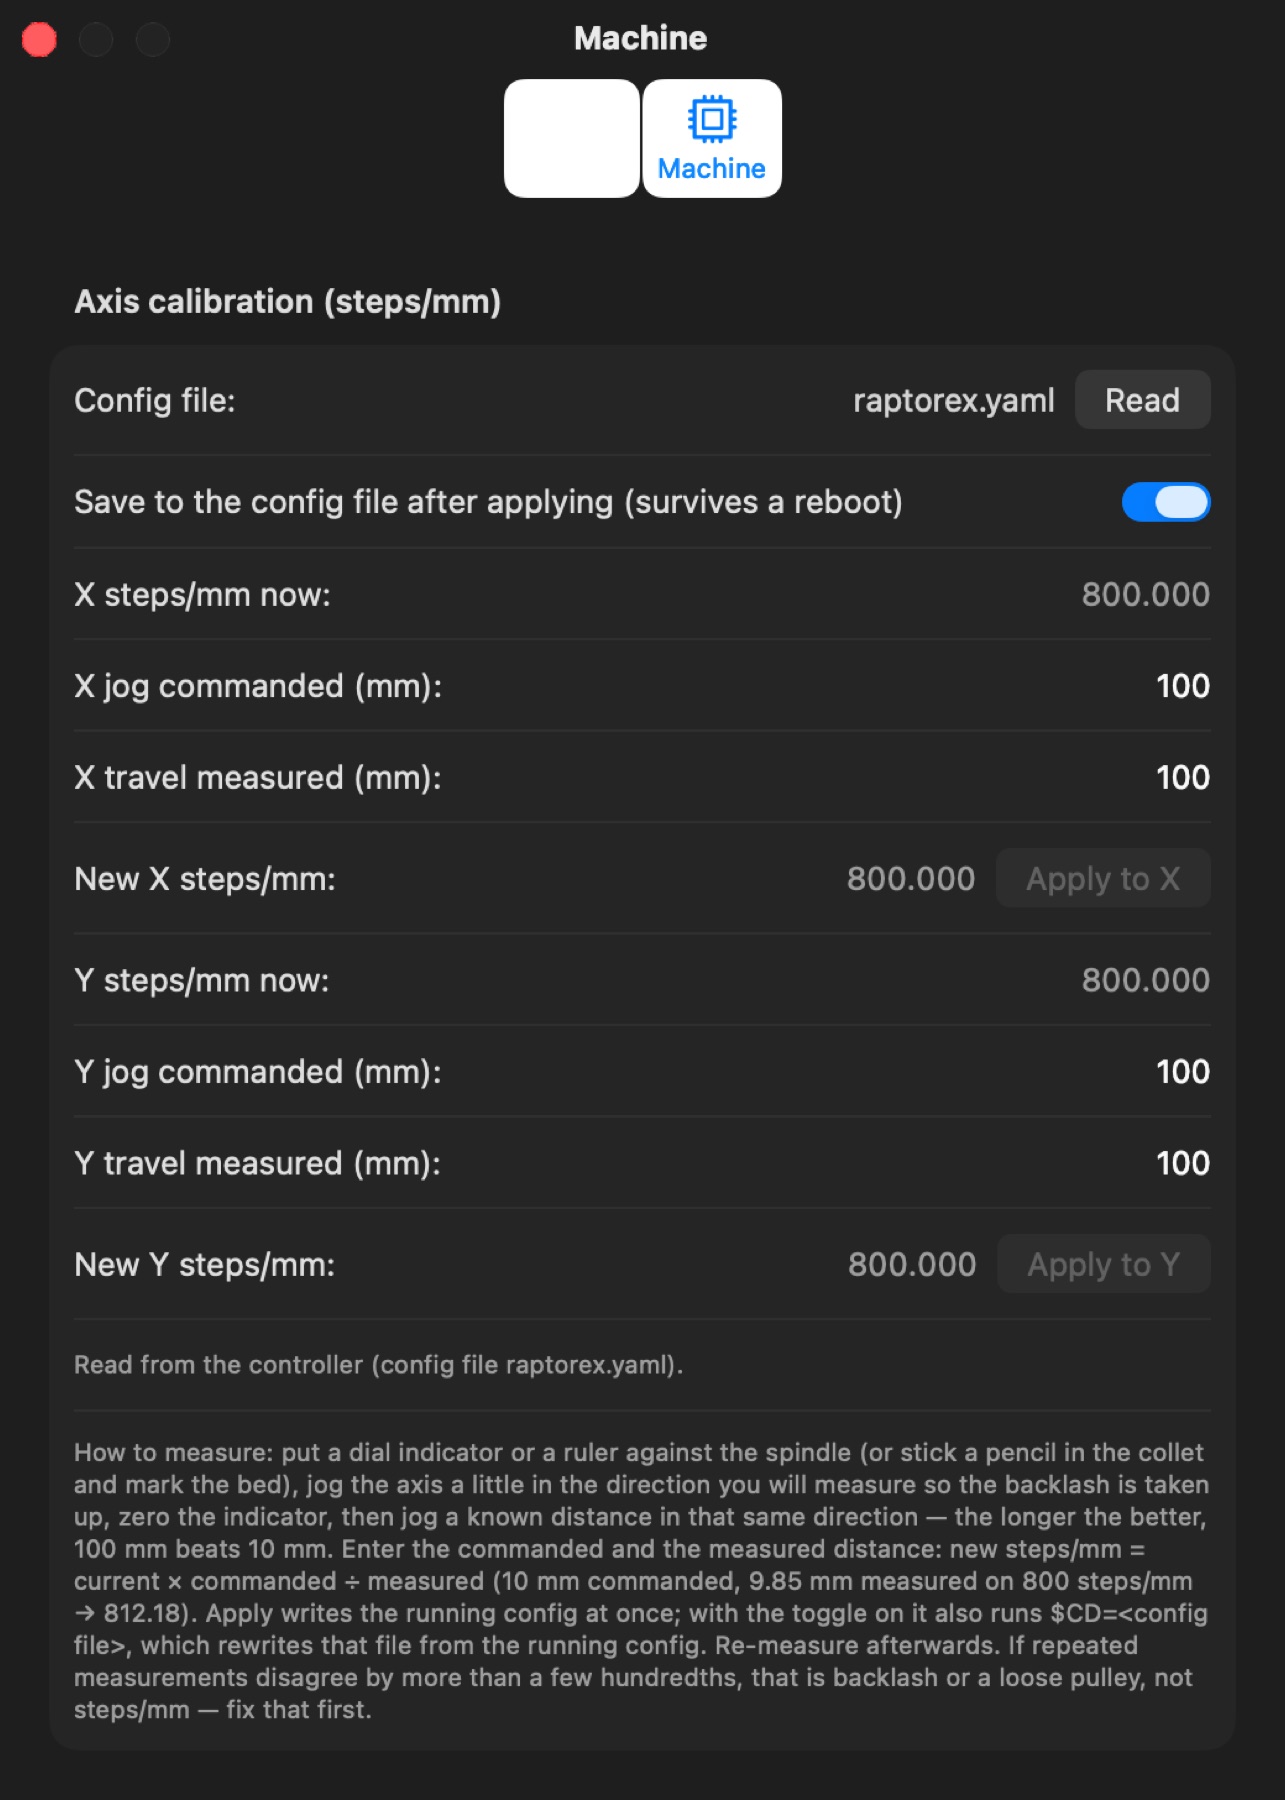
10 mm'lik bir jog iş milini 9,85 mm hareket ettiriyorsa denetleyicinin adım/mm değeri yanlıştır. Settings → Machine → Axis calibration (FluidNC, bağlıyken) denetleyiciden axes/x|y/steps_per_mm değerini ve yapılandırma dosyasının adını okur. Bir komparatör ya da cetvelle ölçün: önce ölçüm yönünde biraz jog yapın (boşluğu alır), komparatörü sıfırlayın, bilinen bir mesafe jog yapın — ne kadar uzun o kadar iyi — ve komut verilen ile ölçüleni girin; yeni adım/mm = geçerli × komut verilen ÷ ölçülen. Apply çalışan yapılandırmayı hemen yazar ($/axes/x/steps_per_mm=…) ve kaydetme anahtarı açıkken $CD=<yapılandırma dosyası> o dosyayı (örn. raptorex.yaml) çalışan yapılandırmadan yeniden yazar; böylece değer yeniden başlatmada korunur. Sonra yeniden ölçün; birkaç yüzde birden fazla ayrışan ölçümler adım/mm'yi değil boşluğu ya da gevşek bir kasnağı işaret eder.
Macros sekmesi
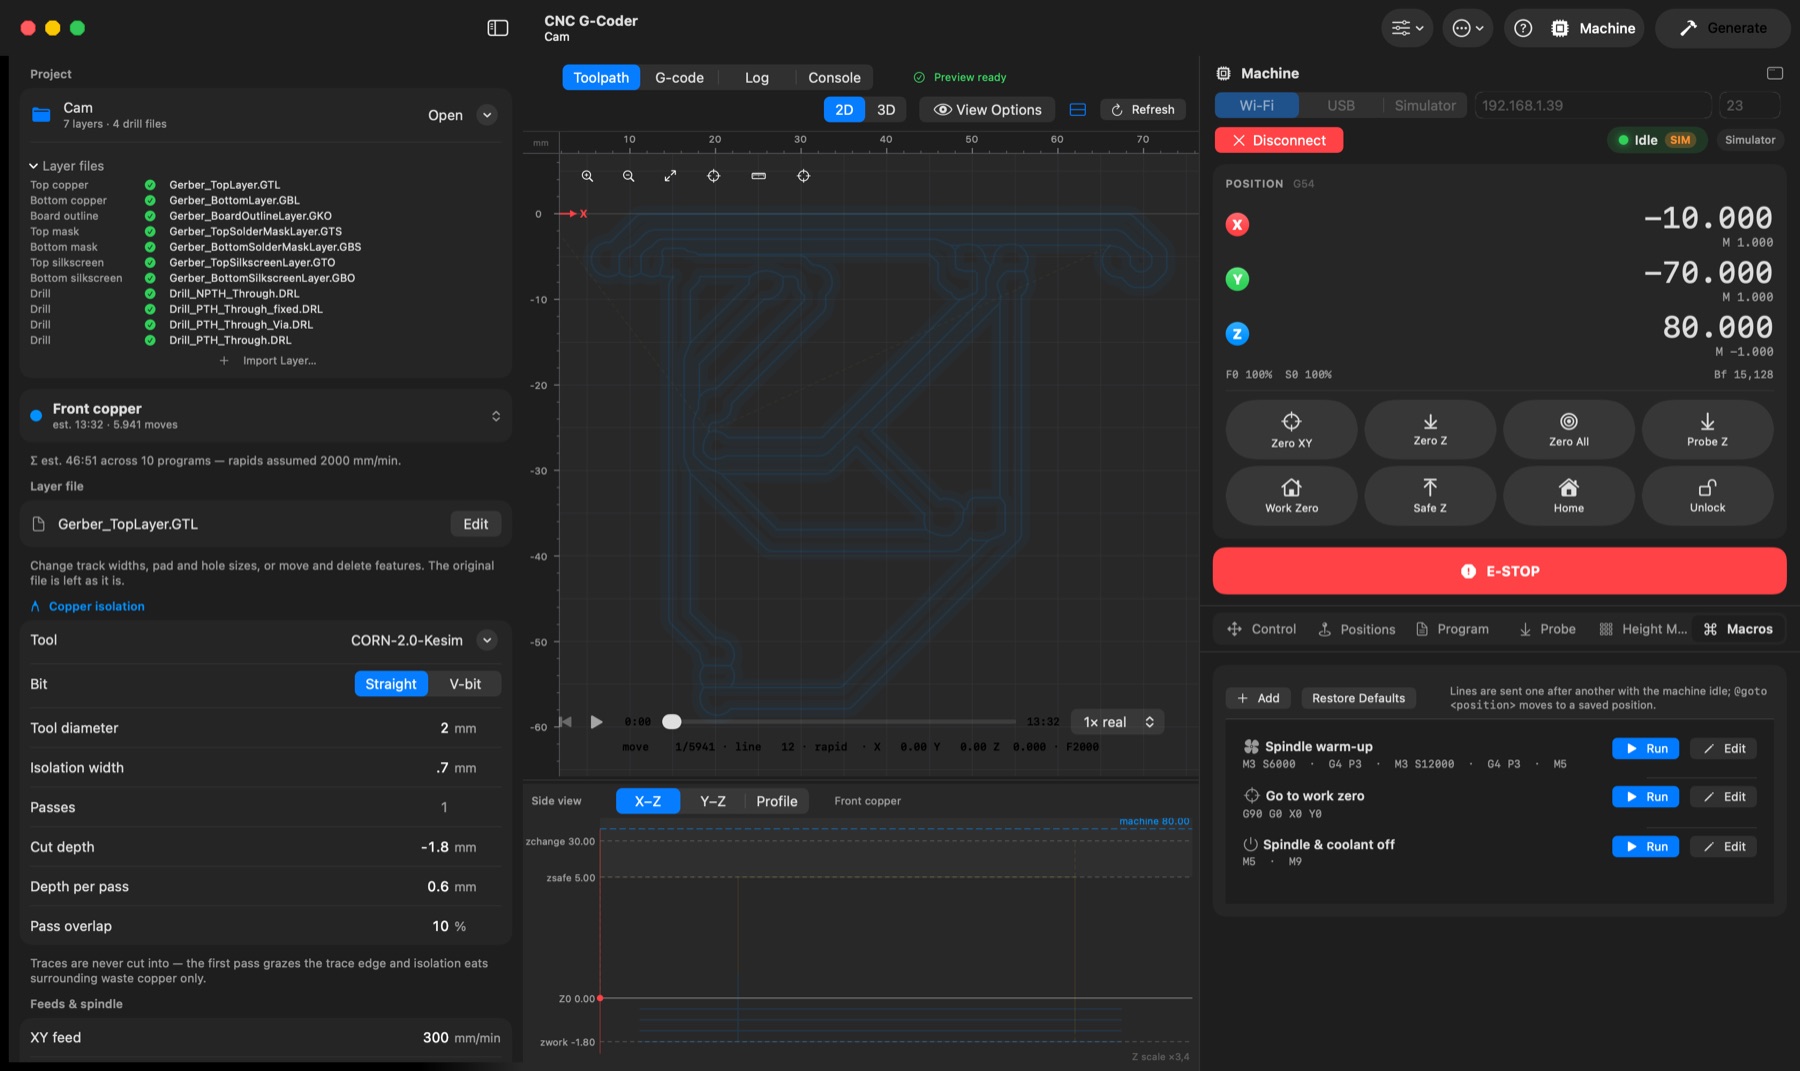
Kendi komut dizileriniz. Add, bir ad, isteğe bağlı bir SF Symbol simgesi (fan.fill, drop.fill, house…) ve gönderdiği G-code satırlarıyla bir makro oluşturur; Run satırları her birinin onayını bekleyerek sırayla gönderir (makine bağlı ve boşta olmalıdır); Edit, sağ tıkla Duplicate ve Delete; Restore Defaults listeyi yerleşik örneklerle değiştirir. Her makro Control sekmesinde bir user button'dır da; allow while running bir düğmeyi iş sırasında etkin tutar, soğutma sıvısı gibi kısa komutlar için. Bir satırdaki @goto <konum> Positions sekmesindeki kayıtlı bir konuma gider.
Height Map sekmesi
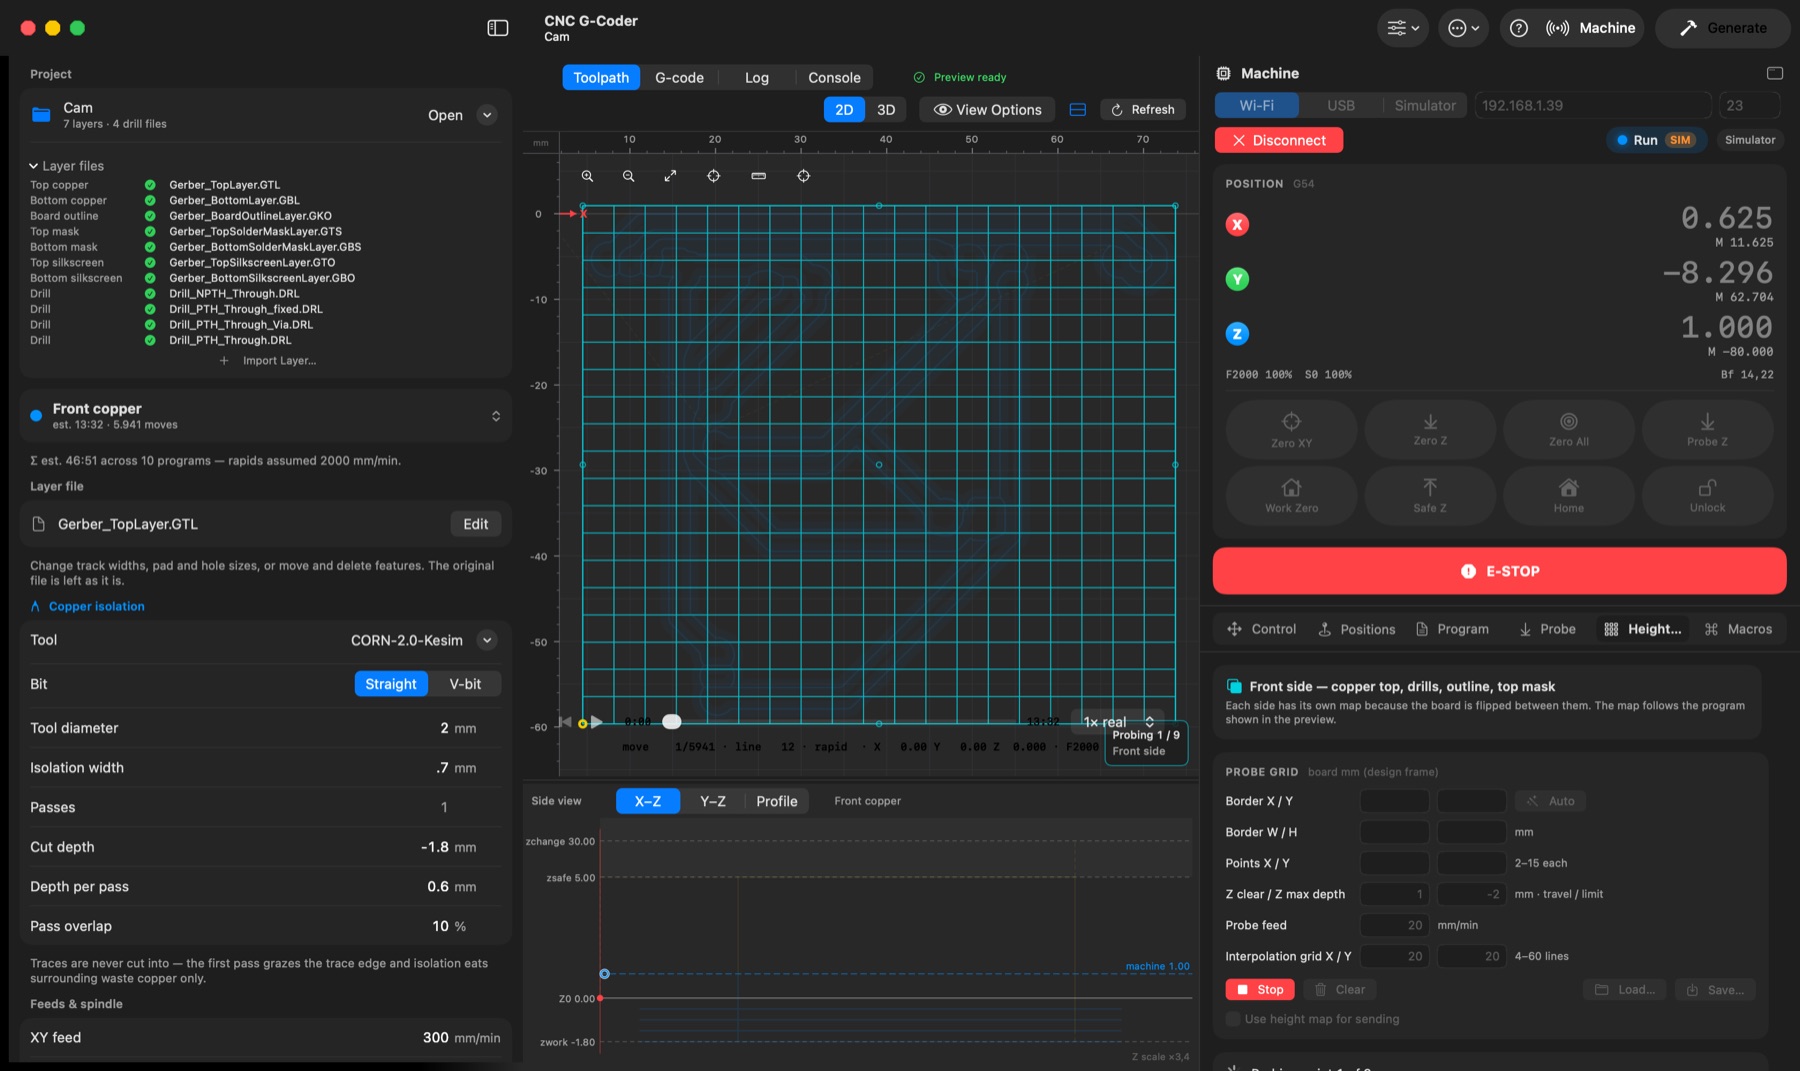
Kart üzerinde bir ızgara tanımlayın (Auto seçili programa sığdırır), Probe ile problayın ve sapmayı okuyun. Haritalar taraf başınadır ve ızgara problandığı andaki iş Z0'ına göre saklanır — önce Z'yi kart üzerinde sıfırlayın; kartın dışında kalabilecek X0/Y0'da hiçbir şey problanmaz — bu yüzden uç değişimi ızgaraya asla mal olmaz: iş başlangıcında Probe Z (ya da Probe sekmesinin takım referansından Probe & Restore Z0) haritayı yeni Z0'a kendiliğinden yeniden bağlar ve "Z re-zeroed" uyarısı kaybolur. Apply height map açıkken akıtılan kopyanın her kesimi ve alçak dalışı ölçülen yüzeye göre bükülür (çift doğrusal ara değerleme); güvenli yükseklikteki hızlılara dokunulmaz. Problamadan bu yana iş başlangıcı taşındıysa uygulama uygulamadan önce uyarır. Haritalar bir problama biter bitmez proje paketinin içine (HeightMaps/) ve ayrıca Application Support altına kaydedilir; elle JSON olarak da kaydedilip yüklenebilirler; View Options → Height Map noktaları takım yolunun üzerinde gösterir.
Makinesiz deneme
Settings → Machine'de Show the Simulator in the connection picker'ı açın, bağlantı çubuğunda Simulator'ı seçip Connect'e basın: uygulama özel bir portta yerleşik bir simülatör — bir FluidNC, ya da Controller menüsü Makera Carvera dediğinde bir Carvera (T<n> M6 değiştiricisini çalıştırır, $J jog yapar, makine koordinatları −mesafe…0) — (fake-grbl.py, paketli; Xcode komut satırı araçlarındaki python3'ü gerektirir) başlatır ve onunla gerçek bir denetleyici gibi konuşur — gerçek zamanlı hareket, alarmlar, takım değişimi askıya almaları, tablada duran simüle bir PCB'ye karşı Z problama — kartın üzerinde prob kartın üstünü bulur (kalınlık dahil), yanında tablayı; böylece sıfırlama, takım referansı ve yükseklik haritaları gerçekteki gibi davranır; kartın kalınlığı ve iş sıfırının tabladaki yeri Settings → Machine'de; kartın kendisi, projenin ayak iziyle, yüklü projenin o sıfıra göre koyduğu yerde durur. İş sıfırı örnek programlar hareket alanına sığsın diye kartın üst köşesine önceden ayarlıdır. Durum kapsülü bir SIM etiketi taşır ve rozet Simulator yazar; Disconnect ya da çıkmak onu durdurur. (Geliştirme: -debugMachineWindow 1 -debugMachineConnect sim.)